
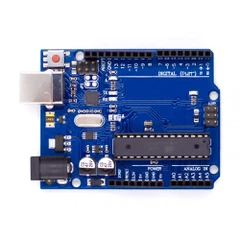


اسلحه رباتیک به عنوان ابزار صنعتی از اختراع های عملی خود را در سال 1969 استفاده شده است و آنها را به عنوان پروژه DIY و ابزار خانه به طور فزاینده مردمی است. با ظهور میکروکنترلر Arduino در سال 2005 و جنبش عظیم منبع باز است که تعجب آور است که فن آوری مورد استفاده توسط تولید کنندگان خودرو باید تبدیل به دستیاران داخلی قابل برنامه ریزی نیست.
یکی دیگر از عوامل به نگاه کردن ظرفیت ترابری است — چقدر دست بالا ببرد. این را با تعداد و نوع موتور در داخل بازو تعیین می شود — معمولا نوعی سروو و استپر موتور — و همچنین طراحی بازو.
بازوی ربات Arduino معمولی - و بازوی ربات معمولی - ارزیابی با توجه به درجه آزادی (DOF). این اشاره به تعداد چرخش مفاصل است که در طراحی ربات. اصطلاح خاص برای سلاح های رباتیک، اما همچنین قابل معاوضه با معمول تر "محور" می تواند. به عنوان مثال، بازوی ربات 4DOF(4 axis) چهار محور حرکت مجزا داشته باشد. همه این شفت نیاز به قدرت.
این سه عامل با هم به شکل تجربه شگفت انگیز و پایه و بسیاری از پشتیبانی برای مبتدیان و بلند مدت توسعه دهندگان فراهم آمده است.
